jueves, 15 de octubre de 2015

Factibilidad:
Nuestro proyecto es una buena idea, pero probablemente no funcionará debido a dos factores:
- Los agentes congelantes no son los adecuados ya que pueden contaminar el agua (hielo).Estos elementos podrian ayudar a mantener los glaciares, pero contaminarían el ambiente.
- Es económicamente muy difícil de llevar a cabo el proyecto, porque los elementos a utilizar en el proyecto tienen un valor muy alto y su transporte a los polos no es posible pagarlo.
jueves, 13 de agosto de 2015
0. Formación del equipo
El equipo está conformado por:
- María Paz Abarca
- María Soledad Barra
- Alejandro Cárdenas
- Rebeca Cid
Nuestro equipo se llama:
Pinky Bots
Y nuestro logo es:

1. Investigación sobre robots
Que es un robot?
Un robot es una máquina programable que puede manipular objetos y realizar operaciones que antes sólo podían realizar los seres humanos. Además es
dispositivo humanoide con cierto grado de inteligencia, que substituye a las personas en la realización de tareas útiles.
Tipos de robots
Androides
Los androides son artilugios que se parecen y actuan como seres humanos, en la actualidad no se han construido y/o armado robots que tengan forma humana por lo tanto estos robots están sólo en
la imaginacion y en las peliculas de ciencia ficcion.

Moviles
Los robots móviles están provistos de patas, ruedas u orugas que los capacitan para desplazarse de acuerdo a su programación.
Robots industriales
Son artilugios mecánicos y electrónicos destinados a realizar de forma automática determinados procesos de fabricación o manipulación.
También reciben el nombre de robots, algunos electrodomésticos capaces de realizar varias operaciones distintas de forma simultánea o consecutiva, sin necesidad de intervención humana, como los también llamados «procesadores», los cuales trocean los alimentos y los someten a las oportunas operaciones de cocción hasta elaborar un plato completo a partir de la simple introducción de los productos básicos.

Medicos
Los robots médicos son, fundamentalmente, las prótesis para disminuidos físicos que se adaptan al cuerpo y están dotados de potentes sistemas de mando.
Con ellos se logra igualar con precisión los movimientos y funciones de los órganos o extremidades que suplen.
Además existen robots que están destinados a realizar operaciones quirurgicas. Estos suplen a los cirujanos al momento de operar.


Teleoperado
Hay muchos "parientes de los robots" que no encajan exactamente en la definición precisa. Un ejemplo son los teleoperadores.
Dependiendo de cómo se defina un robot, los teleoperadores pueden o no clasificarse como robots. Los teleoperadores se controlan remotamente por un operador humano.
Cuando pueden ser considerados robots se les llama "telerobots".
Cualquiera que sea su clase, los teleoperadores son generalmente sofisticados y extremadamente útiles en entornos peligrosos tales como residuos químicos y desactivación de bombas.

Poliarticulados
Bajo este grupo están los robots de muy diversa forma y configuración cuya característica común es la de ser básicamente sedentarios -aunque excepcionalmente pueden ser guiados para efectuar
desplazamientos limitados- y estar estructurados para mover sus elementos terminales en un determinado espacio de trabajo según uno o más sistemas de coordenadas y con un número limitado de grados
de libertad.

Zoomorficos
Los robots zoomórficos, que considerados en sentido no restrictivo podrían incluir también a los androides (robots con forma humana),
constituyen una clase caracterizada principalmente por sus sistemas de locomoción que imitan a los diversos seres vivos.
A pesar de la disparidad morfológica de sus posibles sistemas de locomoción es conveniente agrupar a los robots zoomórficos en dos categorías principales: caminadores y no caminadores.

Híbridos
Estos robots corresponden a aquellos de difícil clasificación cuya estructura se sitúa en combinación con alguna de las anteriores.

Hay muchos "parientes de los robots" que no encajan exactamente en la definición precisa. Un ejemplo son los teleoperadores.
Dependiendo de cómo se defina un robot, los teleoperadores pueden o no clasificarse como robots. Los teleoperadores se controlan remotamente por un operador humano.
Cuando pueden ser considerados robots se les llama "telerobots".
Cualquiera que sea su clase, los teleoperadores son generalmente sofisticados y extremadamente útiles en entornos peligrosos tales como residuos químicos y desactivación de bombas.
Poliarticulados
Bajo este grupo están los robots de muy diversa forma y configuración cuya característica común es la de ser básicamente sedentarios -aunque excepcionalmente pueden ser guiados para efectuar
desplazamientos limitados- y estar estructurados para mover sus elementos terminales en un determinado espacio de trabajo según uno o más sistemas de coordenadas y con un número limitado de grados
de libertad.
Zoomorficos
Los robots zoomórficos, que considerados en sentido no restrictivo podrían incluir también a los androides (robots con forma humana),
constituyen una clase caracterizada principalmente por sus sistemas de locomoción que imitan a los diversos seres vivos.
A pesar de la disparidad morfológica de sus posibles sistemas de locomoción es conveniente agrupar a los robots zoomórficos en dos categorías principales: caminadores y no caminadores.
Híbridos
Estos robots corresponden a aquellos de difícil clasificación cuya estructura se sitúa en combinación con alguna de las anteriores.
Engranajes y motores (Servos y DC)
Engranaje
El engranaje se usa en la industria como en las reducciones de velocidad de las turbinas de vapor de los buques, en el accionamiento de los hornos y molinos de las fábricas de cemento, etc. Ademas se utiliza para otras cosa como el transporte.por ejemplo para los locomotora, automotores camiones y también para grúas maquinas, etc.
se puede decir que los engranajes tienen la función para la transmisión de la rotación o giro de un eje.
3. Proyecto Científico
Salvando Ositos
Nuestro proyecto tiene el objetivo de proteger a toda la fauna que habita en los polos del derretimiento del hielo, ya sean osos polares, pinguinos, zorros, etc.
Para evitar el derretimiento de los hielos y glaciares, mediante el uso de aerosoles con compuestos de dióxido de carbono (CO2), nitrógeno y aserrín.
El CO2 mantiene seco el hielo.
El nitrógeno, reacciona con la superficie y debido a sus propiedades congela las cosas.
Y el aserrín, contribuye al aislamiento del hielo del entorno.
Elaboración:
Nuestro proyecto trata de formar un robot que cuente con un dispositivo de rocío. Este rociador liberara una mezcla ya preestablecida de nitrógeno,aserrín y CO2. Lo suficiente como para evitar que los hielos se derritan pero al mismo tiempo siendo una cantidad reducida ya que algunos de estos componentes son tóxicos pero juntos y en medidas reducidas cumplen su objetivo.
Contamina mas o menos y factibilidad.
Organigrama del proyecto y robot.
Que es un organigrama
Un organigrama es un esquema que se representa gráficamente para la organización en una empresa.
Para eso se les asigna un rol a cada una de la personas involucradas acerca de un proyecto.
organigrama: https://drive.google.com/file/d/0B78ZyEIPVmjES0FIZXNWc3BHWHM/view
lunes, 3 de noviembre de 2014

El problema: Necesitamos comunicarnos de manera portátil con las personas. Además se necesita reproducir música de manera simple. También se necesita una cámara para poder capturar fotos. y por último se necesita una conexión a Internet constante.
Diseño breve:

Especificación del diseño: El celular tiene cámara y pantalla táctil, la pantalla es frágil se le debe poner plásticos protectores. Tiene un parlante y un micrófono para poder escuchar música y hablar. Tiene distintas aplicaciones que se pueden descargar.
 Este es el celular mas antiguo .Sirve solo para comunicarse, el problema es que es muy grande y pesado para llevarlo a todos lados. Pesa 876 gramos, mide 13 x 1.75 x 3.5 cm, no tiene Internet, ni cámara.
 En cambio este celular es uno de los mas modernos. Tiene cámara de buena calidad, puedes descargar una gran cantidad de aplicaciones que te pueden servir para cualquier cosa, por ejemplo; facebook y whatsapp que sirven para comunicarse con otras personas a traves de las redes. Tiene calculadora, reloj, calendario, agenda, reproductor de música, notas de voz, etc.
Pesa 129 gramos tiene un a pantalla de 4,7 pulgadas, es posible conectarse a Internet y tiene cámara trasera y delantera.
Crear:
Diseños intermedios:
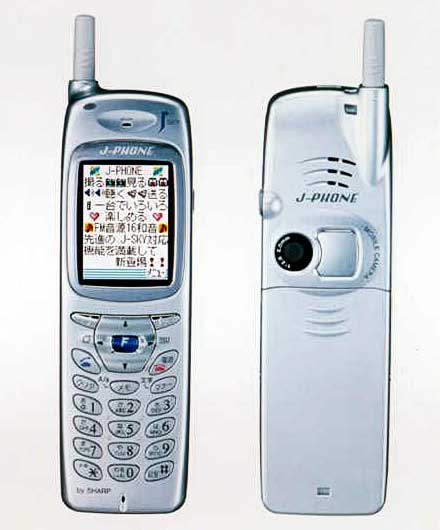
Primer celular con cámara.

Primer celular con Internet.

Primer celular con pantalla táctil.

Primer iphone, la marca de celulares mas famosa a nivel mundial.
Evaluar:
Los factores de cambio entre el primer celular y el ultimo son el peso, el tamaño, el internet, la cámara y las aplicaciones.
Finalmente, el teléfono soluciono el problema principal que era la comunicación entre las personas.
SEGUNDA VUELTA(sole)
2nda vuelta.
Problema: no se puede imprimir.Diseño de la solución del problema: crear un celular con mejor cámara,que tenga mas memoria, que pueda imprimir fotos y documentos. También que tenga una pantalla difícil de romper y mejor calidad de conexión.
Afiche:

Ademas el profesor esta loco por la negrita.

Lejos el peor trabajo que hecho...
Suscribirse a:
Entradas (Atom)